欢迎访问上海会通自动化科技发展股份有限公司的官方网站-运动控制产品及整体解决方案供应商!
 +86 13601713945

松下伺服驱动器Err 45.0 绝对式多圈计数器/增量式计数器异常保护
2021-06-10 14:25
Q:松下伺服驱动器在很低的速度工作时,时快时慢,象爬行相同,怎么办? A:伺服电机出现低速爬行现象一般是因为系统增益太低引起的,请调整参数No.10、No.11、No.12,恰当调整系统增益,或工作驱动器自动增益调整功用。(请参阅《运用说明书》中关于增益调整的内容) Q:松下沟通伺服系统在方位控制方法下,控制系统输出的是脉冲和方向信号,但不管是正转指令仍是反转指令,电机只朝一个方向转,为什么? A:松下沟通伺服系统在方位控制方法下,可以接收三种控制信号:脉冲/方向、正/反脉冲、A/B正交脉冲。驱动器的出厂设置为A/B正交脉冲(No42为0),请将No42改为3(脉冲/方向信号)。 Err 45.0 绝对式多圈计数器/增量式计数器异常保护*1 原因: 绝对式:多圈技术异常保护。 增量式:单圈计数异常保护 处理: 更换电机
Q:松下伺服驱动器在很低的速度工作时,时快时慢,象爬行相同,怎么办?
A:伺服电机出现低速爬行现象一般是因为系统增益太低引起的,请调整参数No.10、No.11、No.12,恰当调整系统增益,或工作驱动器自动增益调整功用。(请参阅《运用说明书》中关于增益调整的内容)
Q:松下沟通伺服系统在方位控制方法下,控制系统输出的是脉冲和方向信号,但不管是正转指令仍是反转指令,电机只朝一个方向转,为什么?
A:松下沟通伺服系统在方位控制方法下,可以接收三种控制信号:脉冲/方向、正/反脉冲、A/B正交脉冲。驱动器的出厂设置为A/B正交脉冲(No42为0),请将No42改为3(脉冲/方向信号)。
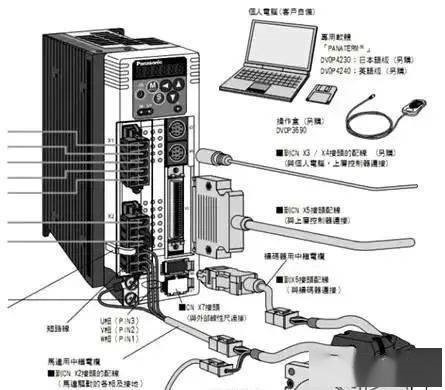
Err 45.0 绝对式多圈计数器/增量式计数器异常保护*1
原因:
绝对式:多圈技术异常保护。
增量式:单圈计数异常保护
处理:
更换电机

上海会通自动化科技发展股份有限公司


上海市四川北路859号中信广场3503-3504